Investigación · robótica
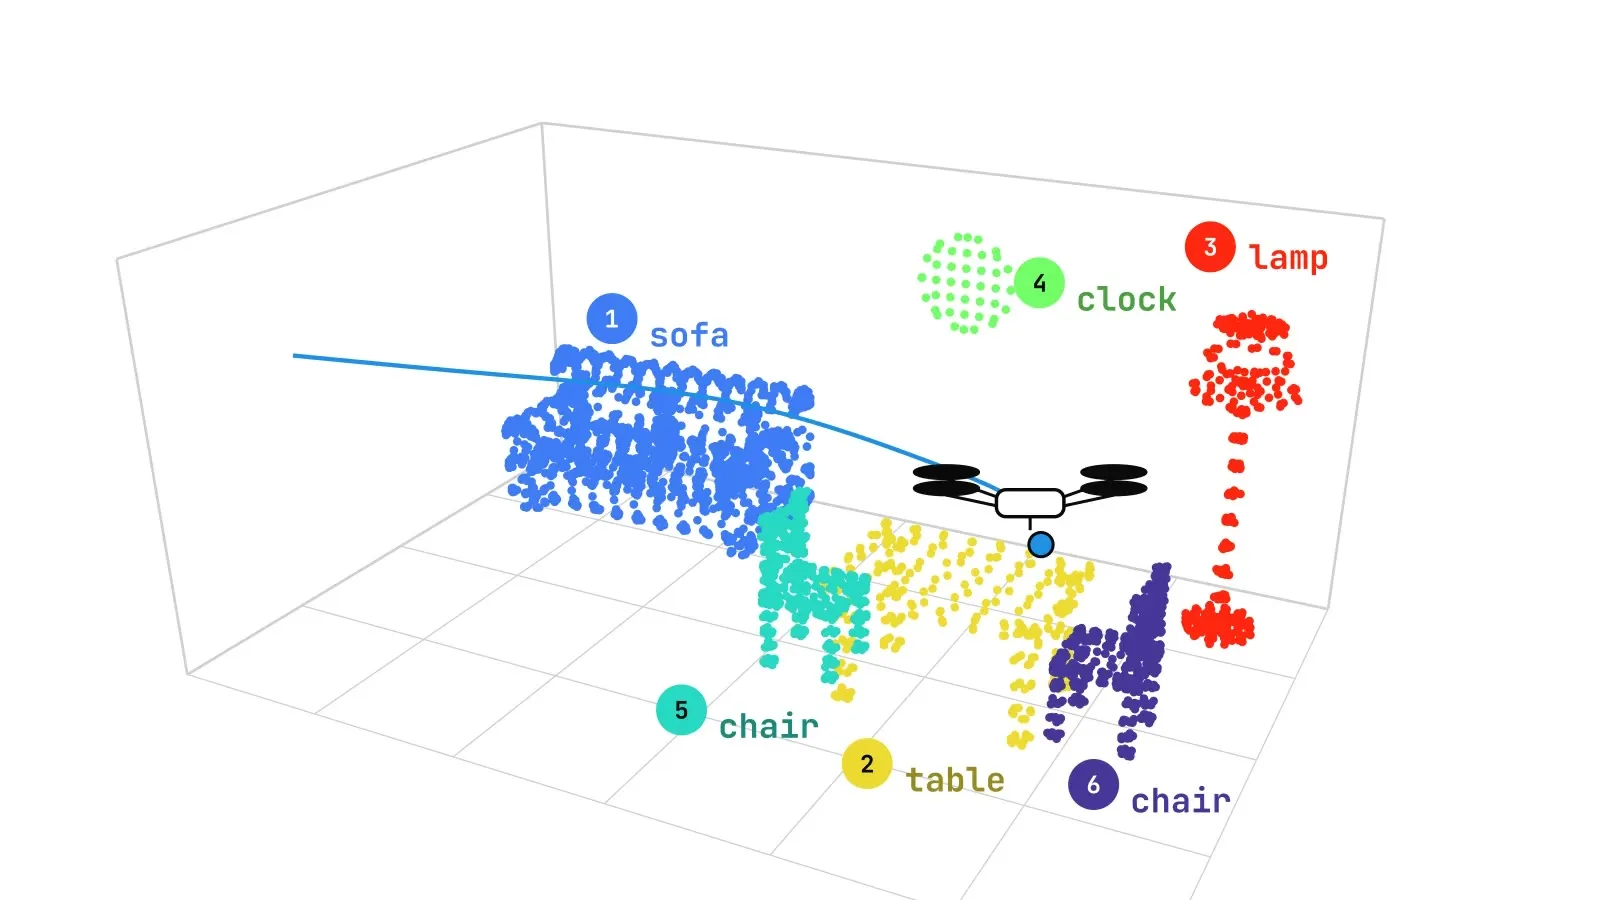
Mapeado semántico 3D online y de vocabulario abierto: instancias consistentes con SLAM
Para entender un espacio, un robot necesita separar cada objeto y saber qué es. Pero esos límites no siempre quedan claros. Tres mejoras dan instancias más consistentes y una fusión cinco veces más rápida.
spatial intelligence · SLAM · Python
Leer el caso →